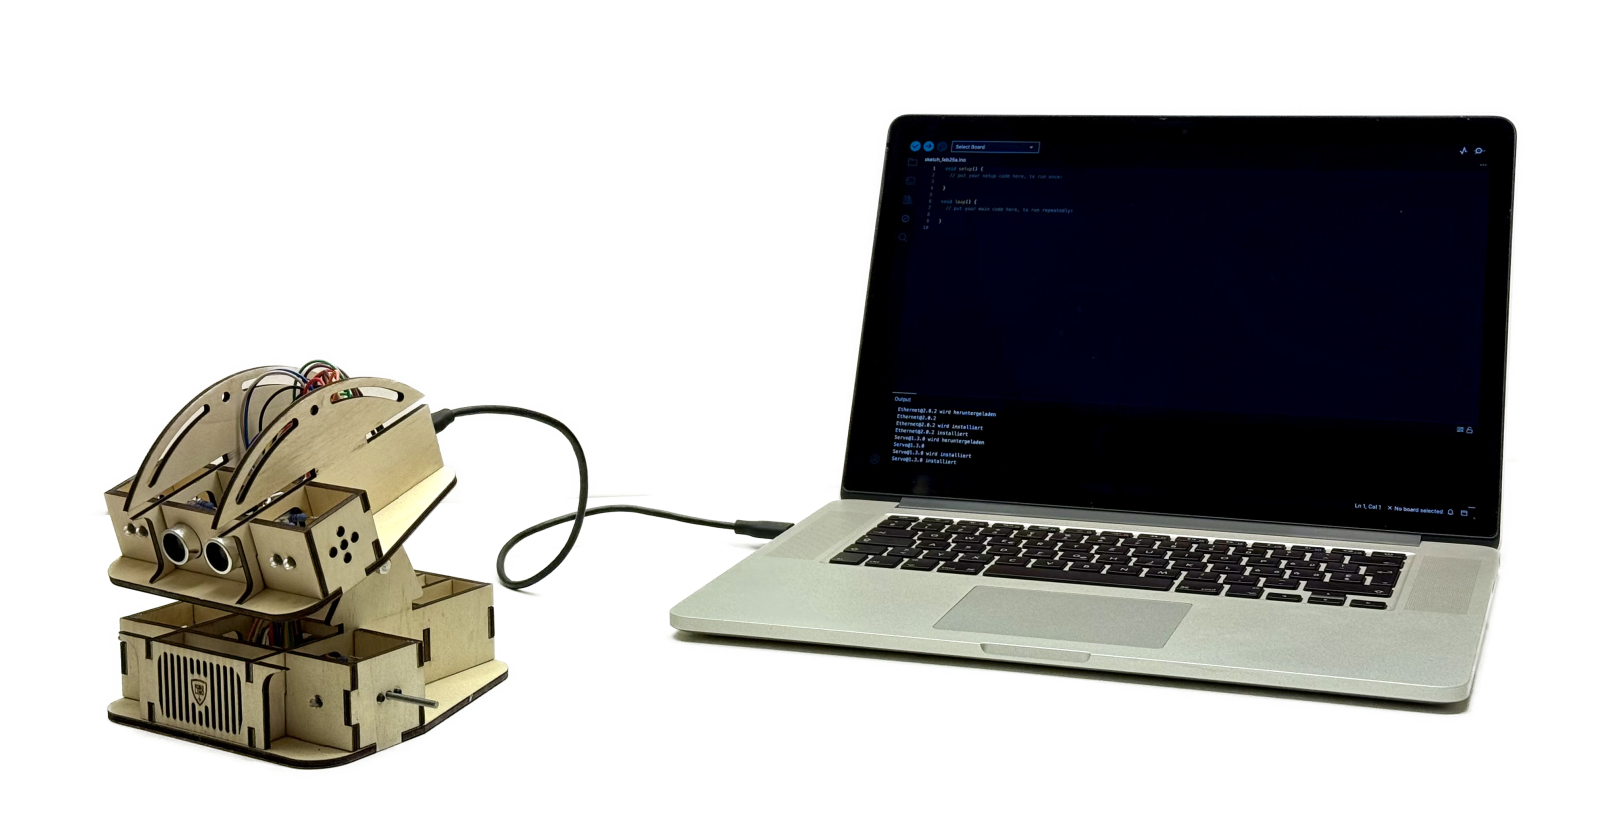
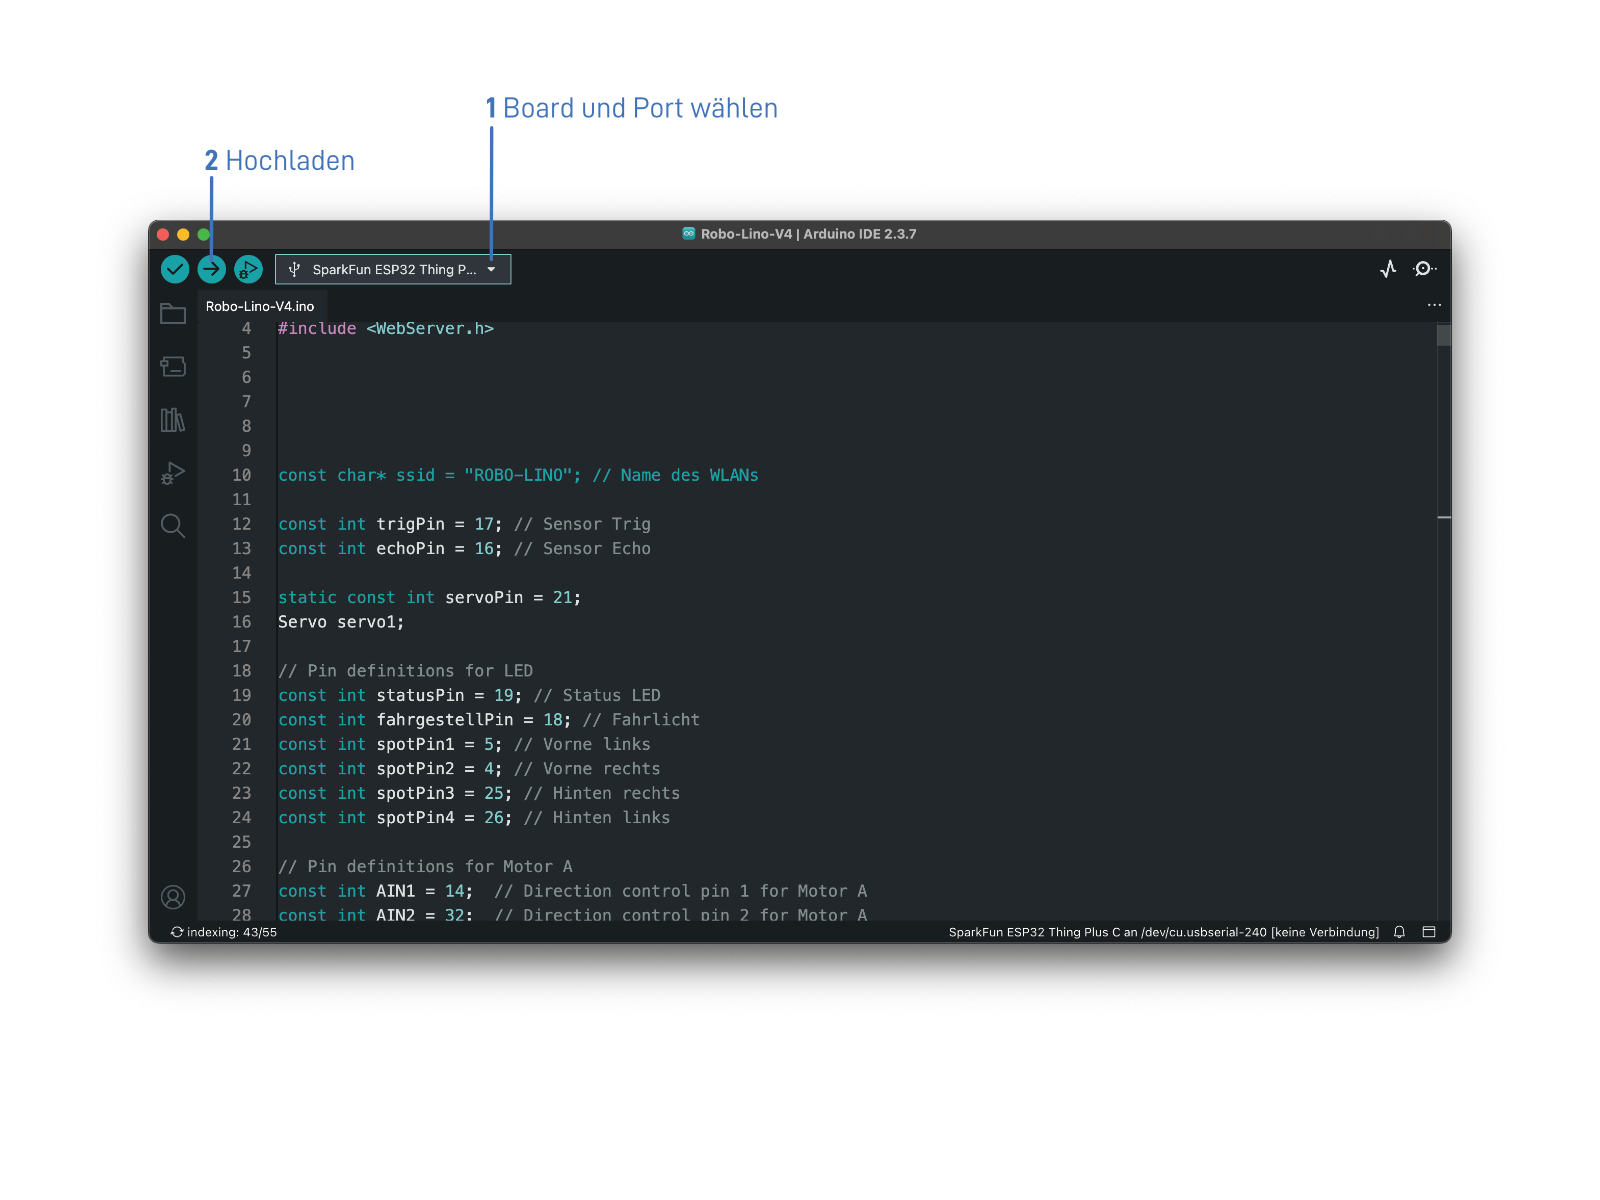
ROBO LINO - SoftwareProgramm installierenMit der Software hauchst du deinem Roboter Leben ein. Folge einfach der Schritt für Schritt Anleitung. Falls du weitere Beispiele oder andere Programm ausprobieren willst, keine Sorge, du kannst die ROBO LINO Software jederzeit erneut hochladen.Schritt 1:ARDUINO IDE Lade die offizielle Programmier Software von Arduino herunter und installiere sie auf deinem Computer. Schritt 2:ROBO LINO verbinden Verbinde dein ESP32 mit einem USB Kabel mit deinem Computer. Achte darauf das du ein Datenfähiges Kabel verwendest, manche liefern nur Strom.Schritt 3:ROBO LINO Control SoftwareLade folgende Software herunter und öffne sie mit der Arduino IDE software.Schritt 4:Software HochladenFüge zuerst in den Einstellungen bei Zusätzlichen Boardverwalter-URLs: folgenden Link ein. https://espressif.github.io/arduino-esp32/package_esp32_index.json
Installiere nun (esp32 von Espressi) in der Board Verwaltung.
Jetzt kannst du das Board (ESP32 Dev Module) und dann (usbserial-0001 Serial Port) aus wählen.
Sobald die Arduino IDE dein Board erkennt hat, kannst du das Programm hochladen.Schritt 5:Smartphone verbindenDrücke zuerst den RESET Button auf deinem ESP32 Board, bevor du dich das erste Mal verbindest.
Wenn nun die blaue LED blinkt, öffne die Einstellungen auf deinem Smartphone und wähle das "ROBO-LINO" WIFI Netzwerk.
Sobald die blaue LED konstant leuchtet, hat die Verbindung geklappt.
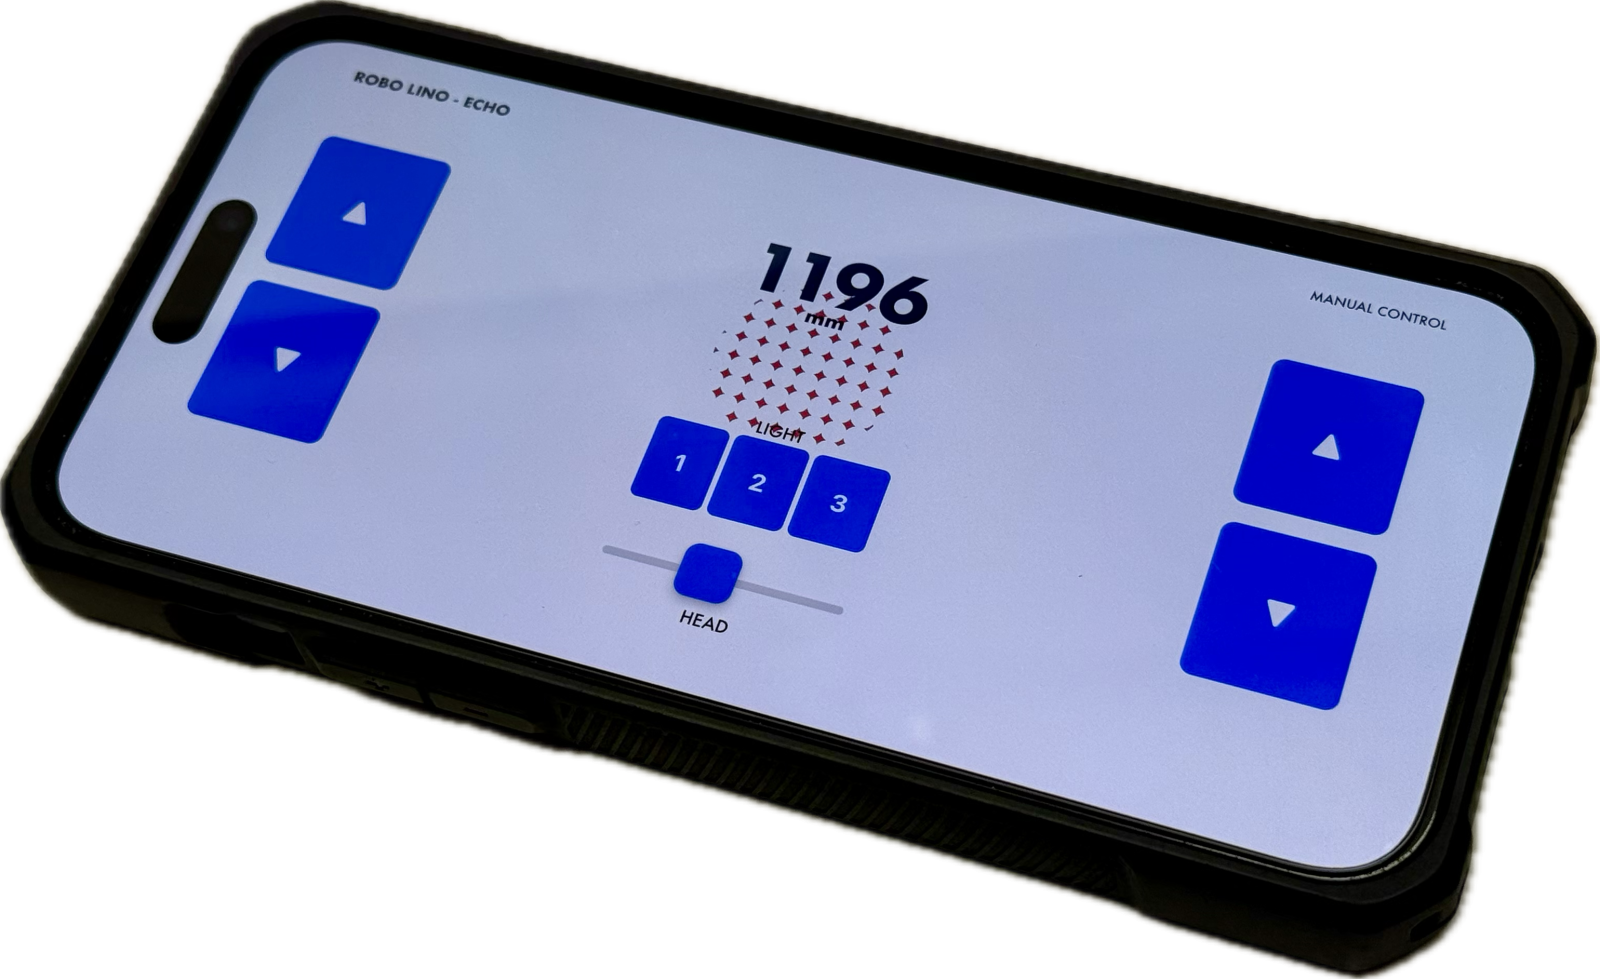
Öffnen nun deinen Webbrowser und gib folgende IP Adresse einFunktions CheckKontrolliere folgende Funktionen:
- Drehen die Motoren in die korrekte Richtung?
- Gibt der Ultraschall Sensor einen plausiblen Wert aus?
- Leuchten alle LEDs?
- Bewegt sich der Servo Motor für die Kopfbewegung?Schritt 7:Servo Motor justierenDrücke den Reset Knopf damit der Servo Motor auf die Startposition springt.
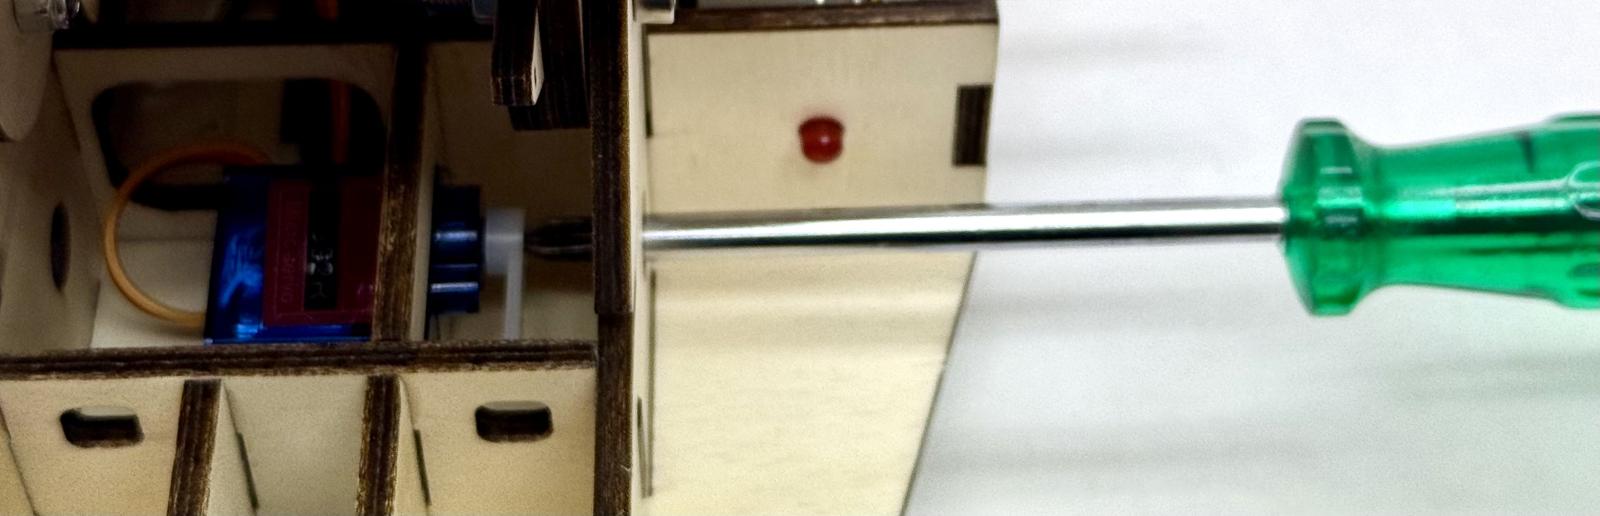
Löse die Schraube auf dem Servomotor und richte das Kreuz parallel zum Boden aus.
Biege den Draht zu einem S und verbinde damit das Servokreuz mit dem Kopf. Achte darauf, dass der Kopf dabei möglichst waagrecht steht.Schritt 8:Deckel und Räder montieren Ziehe das USB Kabel wieder ab und montiere alle Deckel und Räder.
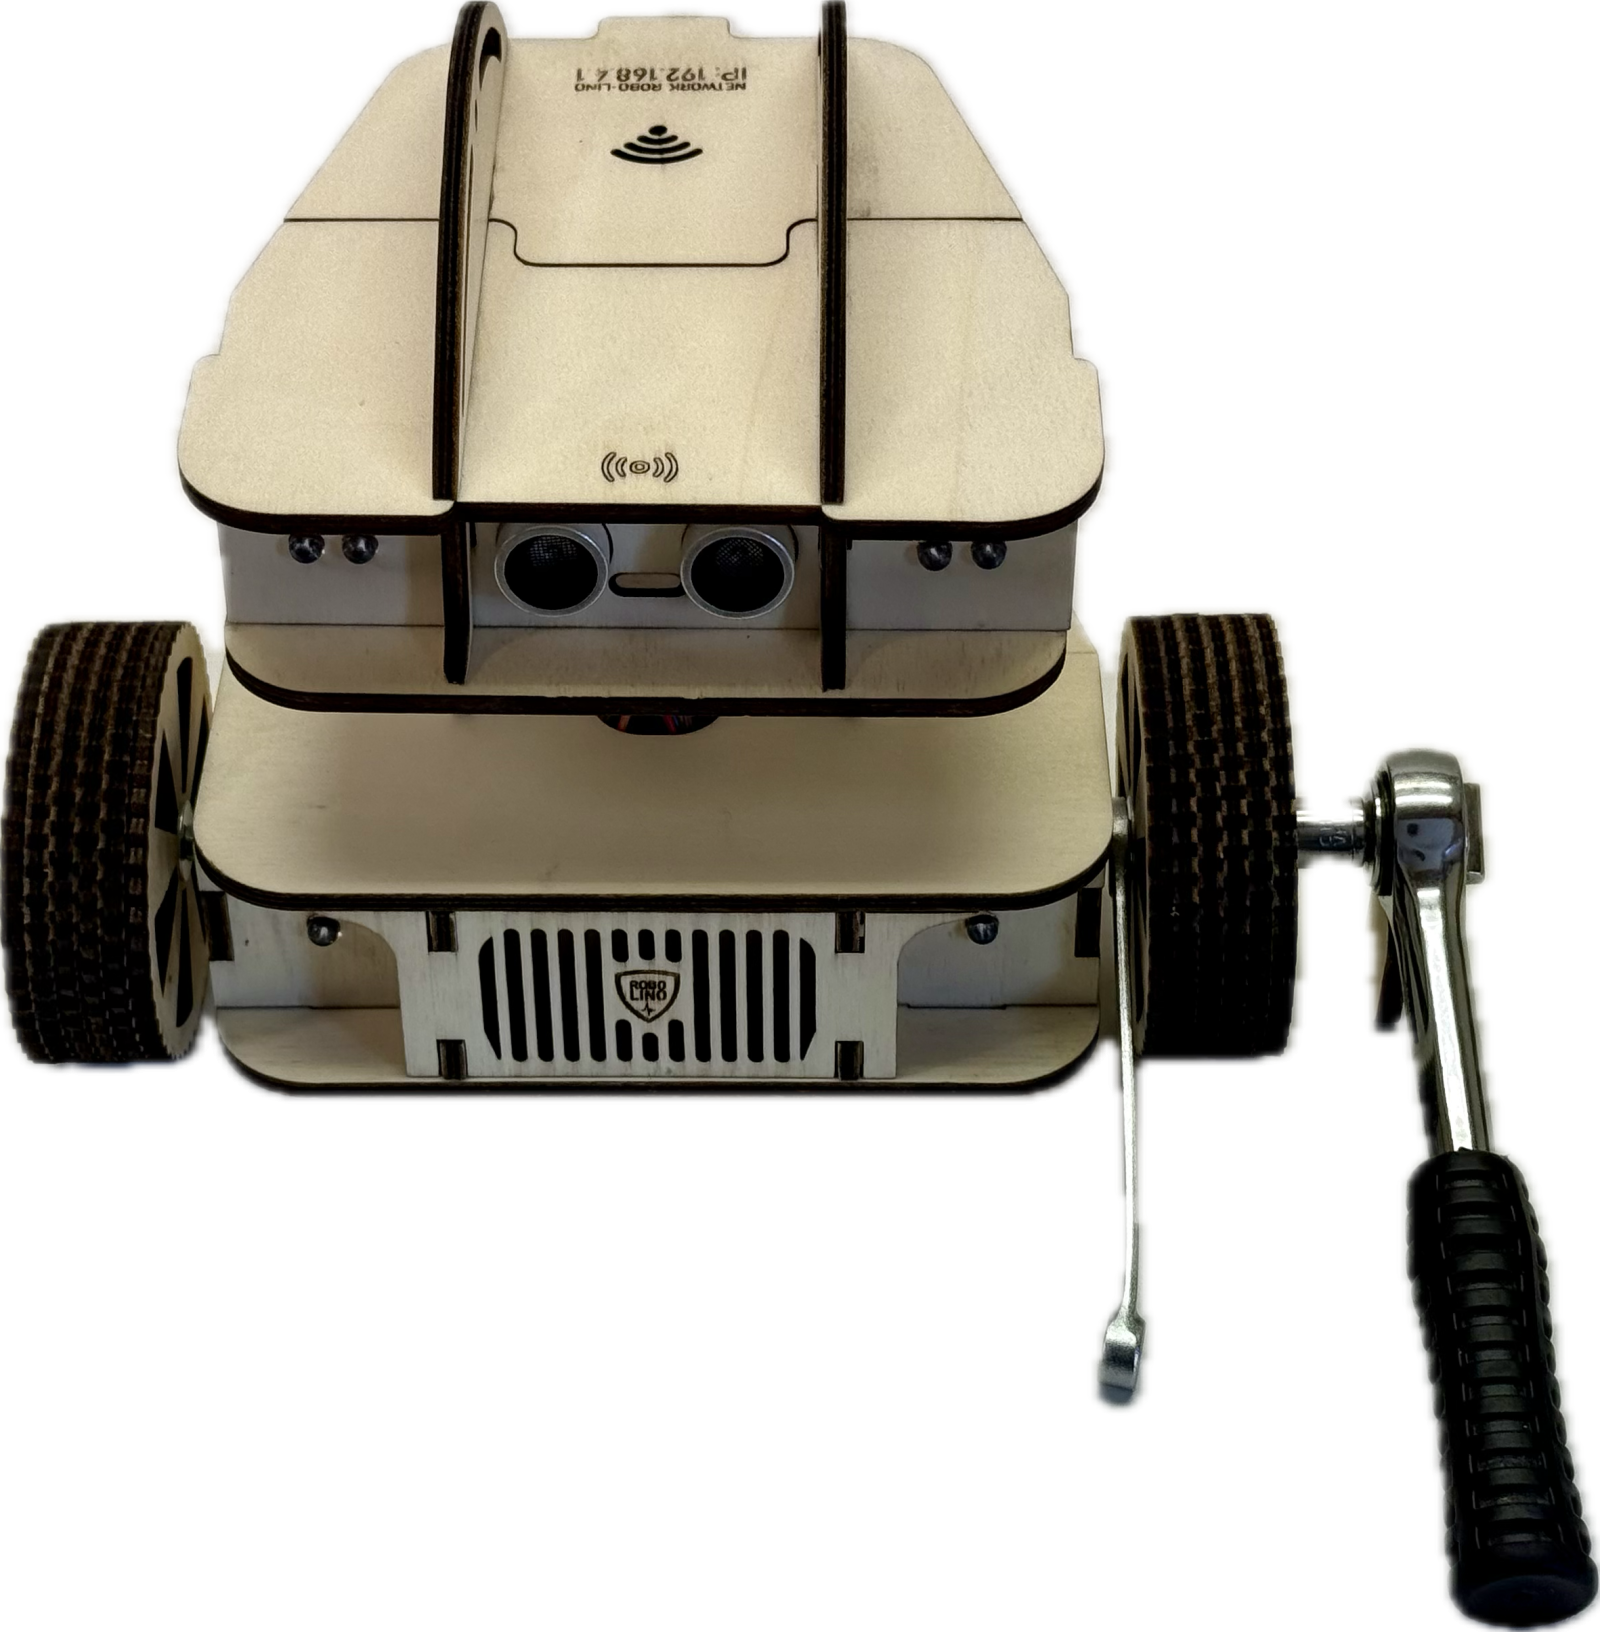
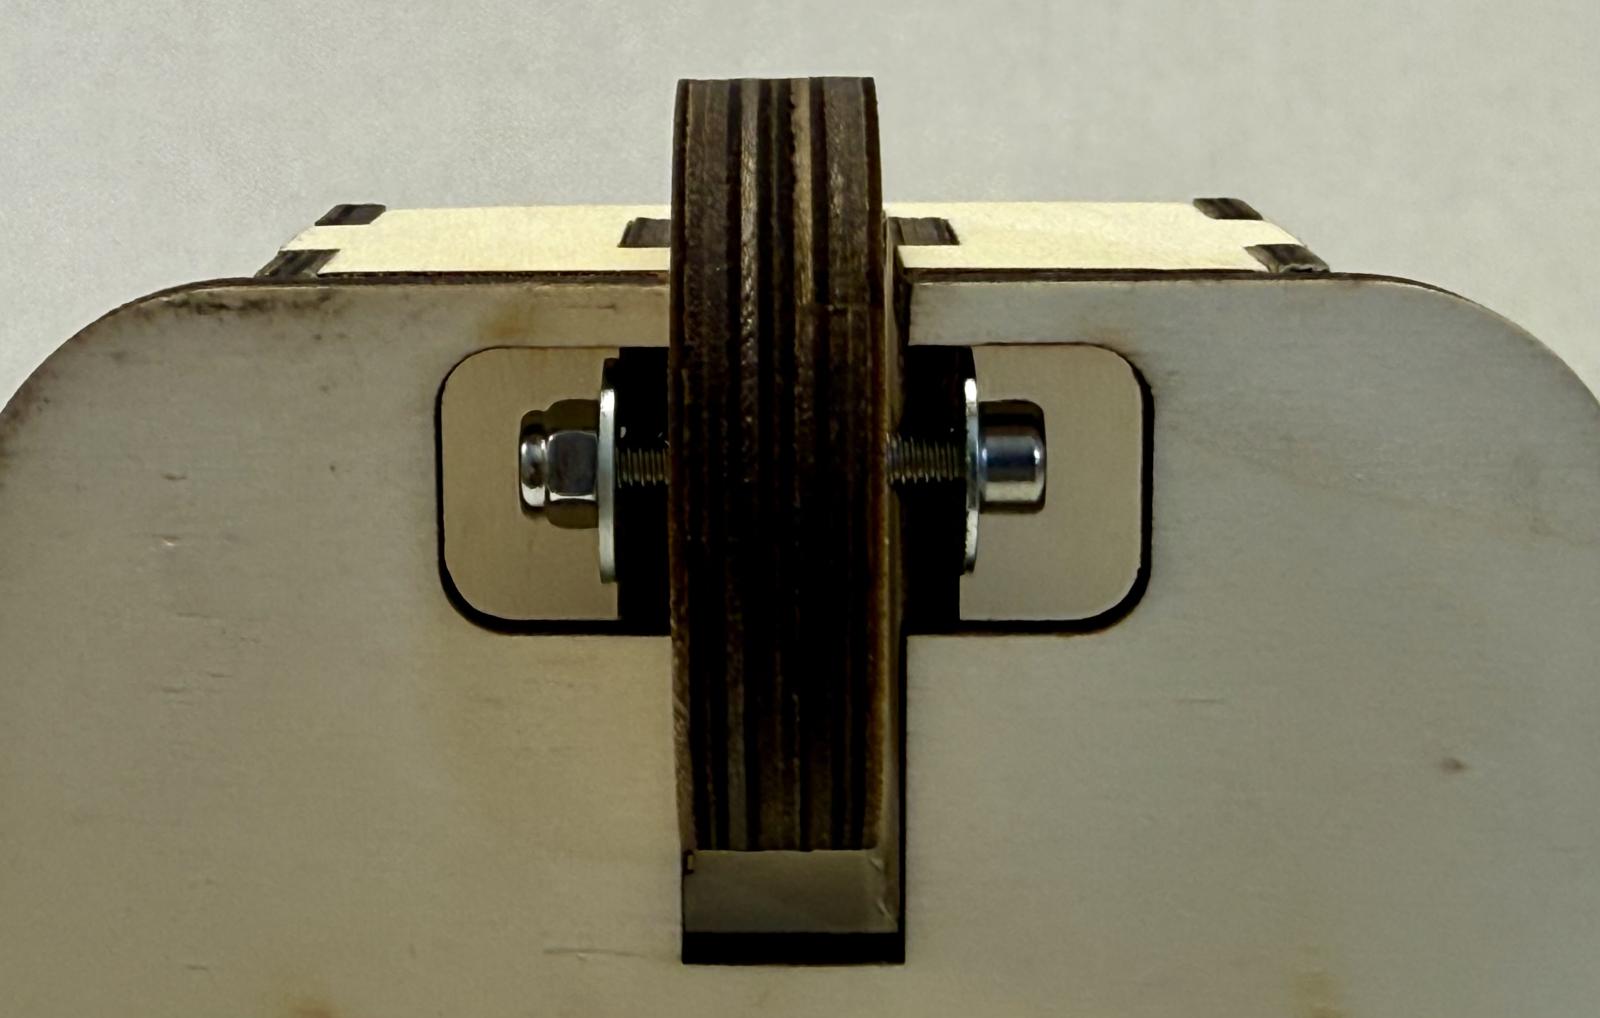
Für die Haupträder verwendest du je zwei M3 Muttern und zwei M3 Unterlagsscheiben und klemmst sie mit einem 5.5 Schlüssel und einer 5.5 Nuss fest.Bau das Rückrad mit einer M4X25, M4 Stoppmutter und zwei M4 Unterlagscheiben zusammen. Schiebe es über die Nut und fixiere die Mutter mit der Ringseite deines 5.5 Schlüssel. Achte darauf, dass das Rad frei drehen kann.Schritt 9:PowerbankFixiere deine USB Powerbank auf deinem ROBO LINO mit einem Gummi und verbinde sie mit deinem ESP32.
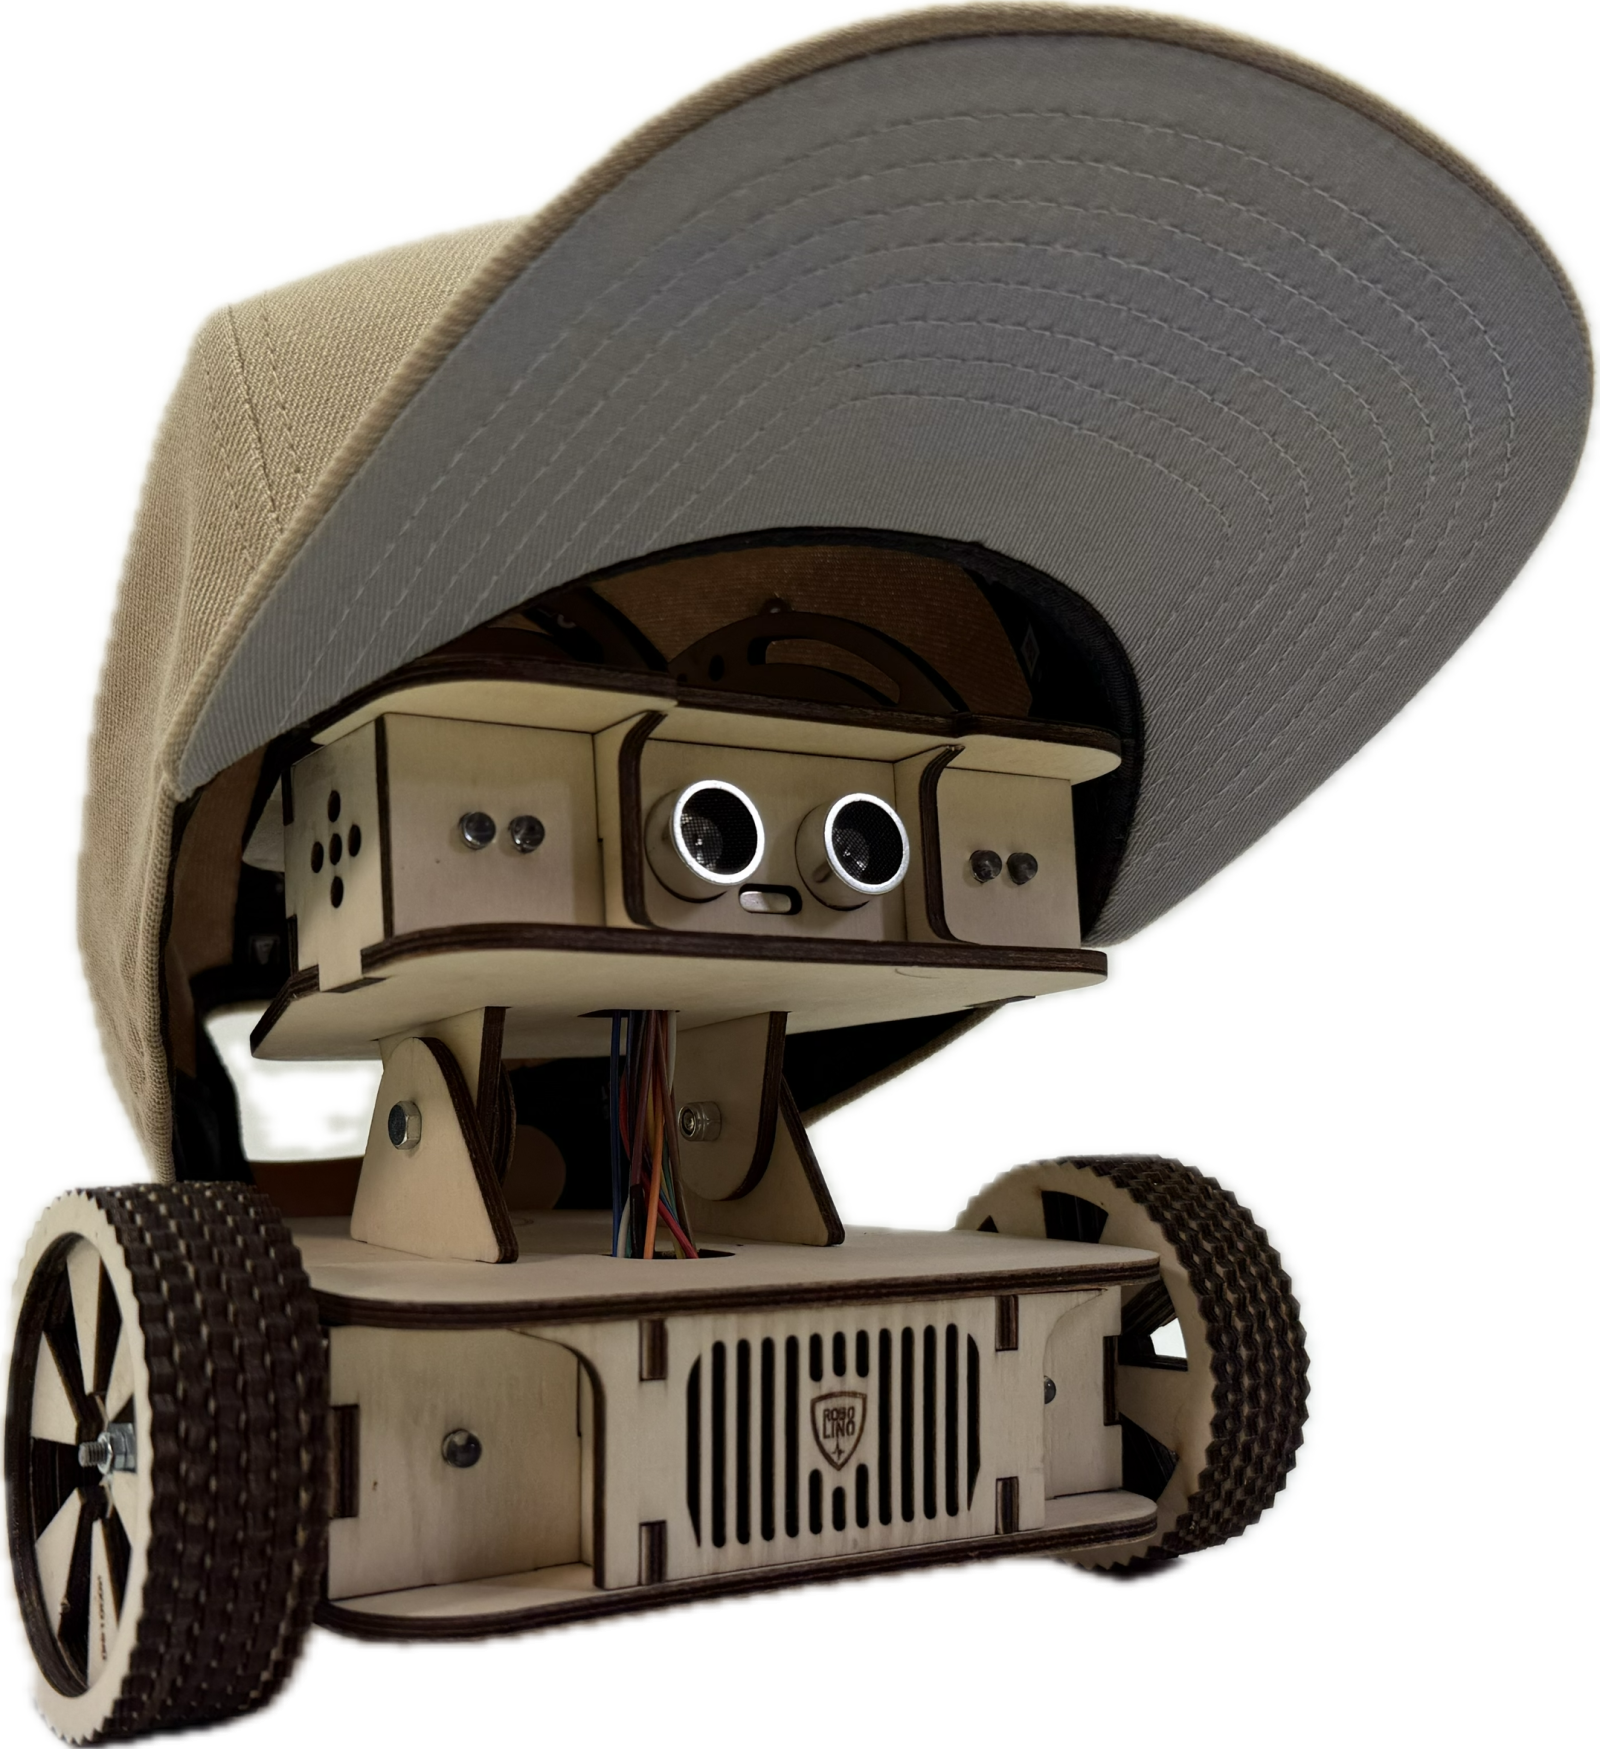
Verbinde dich erneut mit deinem Smartphone.Jetzt kannst du deinen ROBO LINO noch modifizieren
indem du eigene Hüte oder Dinge anbringst.
Viel Spass dabei! |