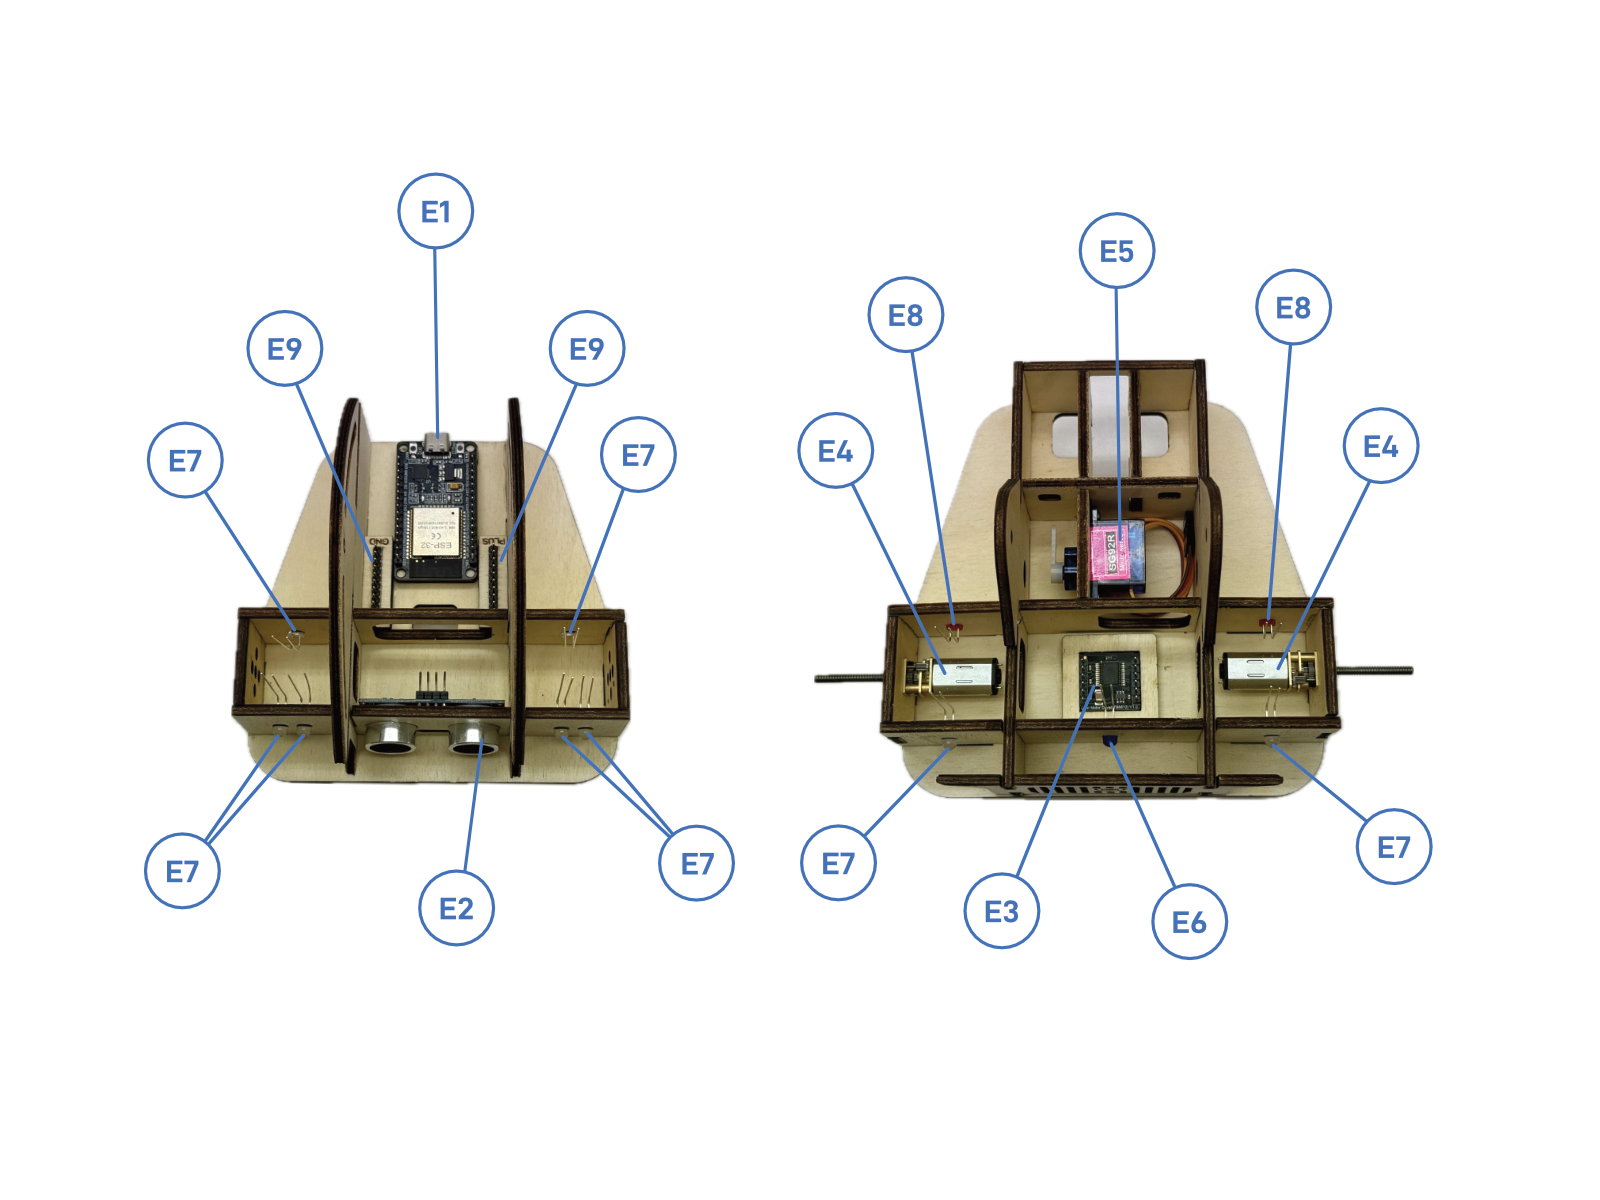
ROBO LINO - ElektronikESP32 Die Elektronik ist das Herz vom ROBO LINO und kann dank freien PINs für eigene Projekte beliebig erweitert werden.| Bezeichnung | Details | Position |
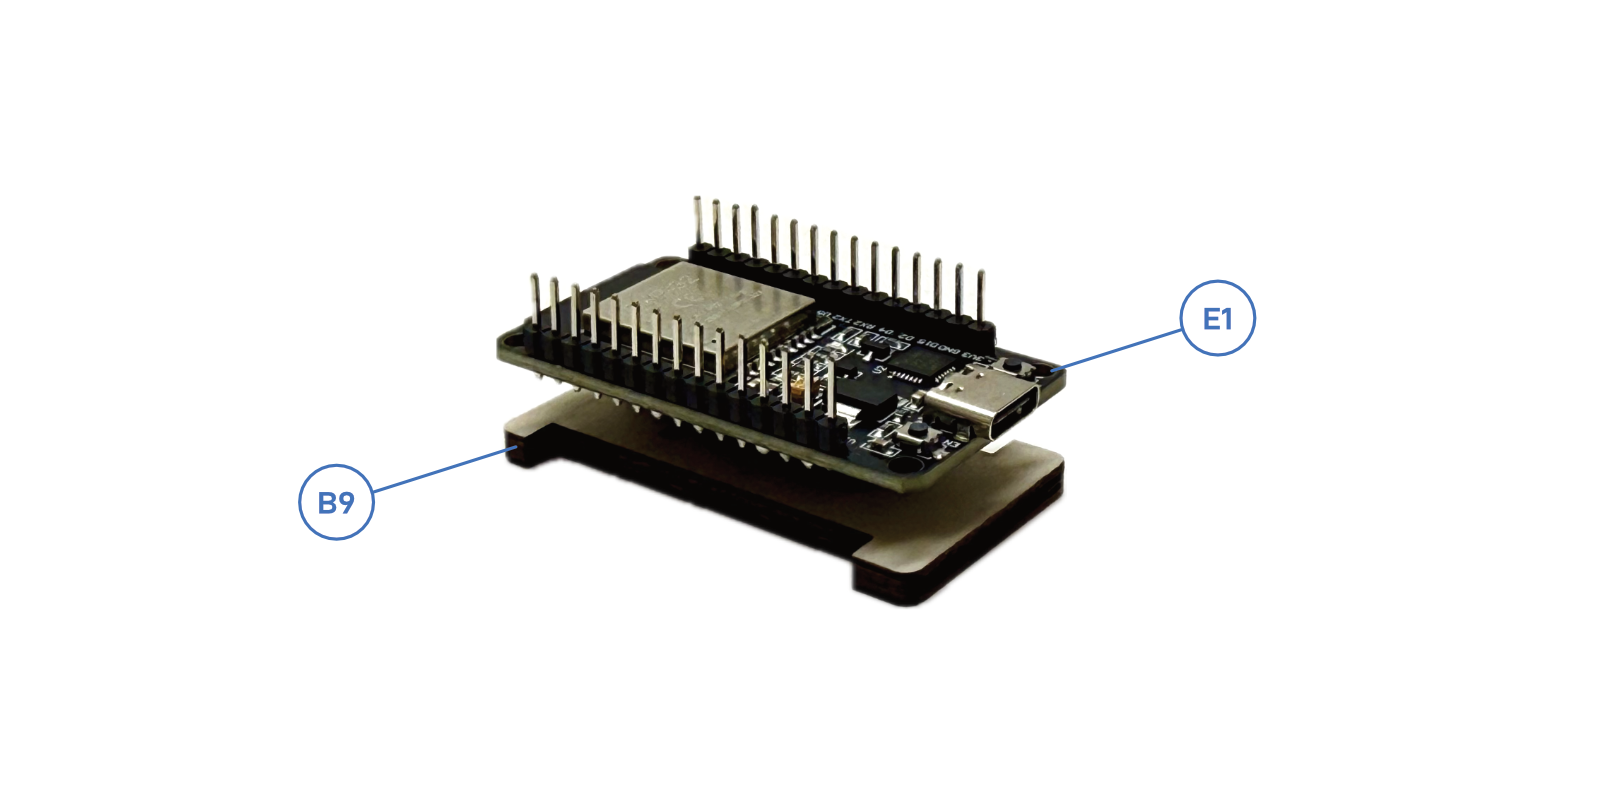
| ESP32 Mikrocontroller | NodeMCU ESP32 Dev Board | E1 |
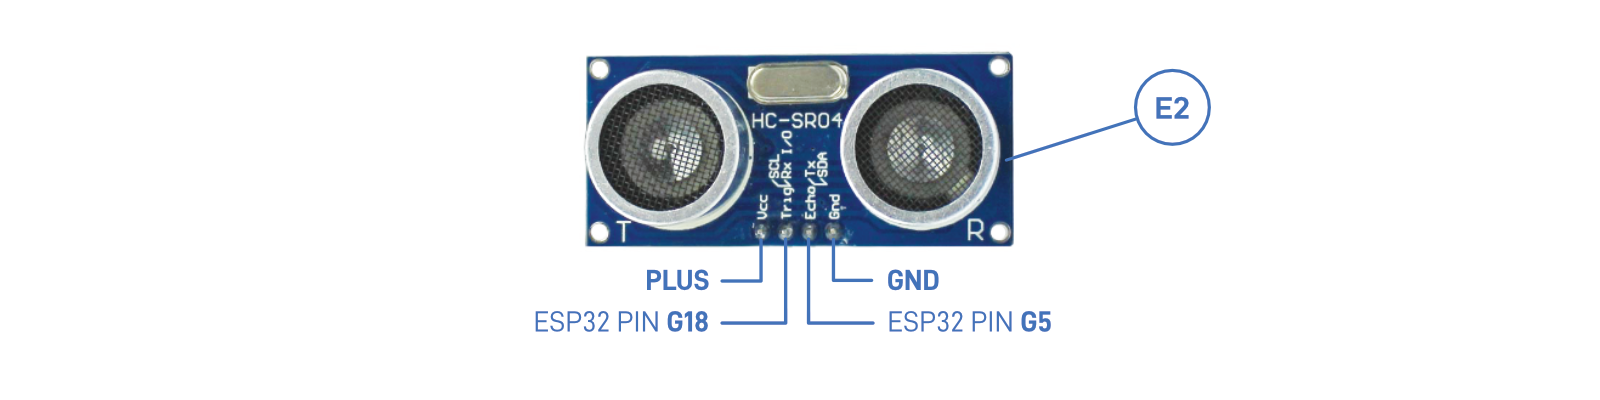
| Ultraschall Sensor | HC-SR04 | E2 |
| DC Motortreiber | TB6612FNG - 1,2A, - 5,5V | E3 |
| Micro-Getriebemotor (2X) | Sol Expert 96442 - M3 | E4 |
| LED - Blau | 20mA - 3V - 5mm | E6 |
| LED - Weiss (8X) | 20mA - 3V - 5mm | E7 |
| LED - Rot (2X) | 20mA - 3V - 5mm | E8 |
| 10er Stiftleisten (2X) | Pin Header | E9 |
| Widerstand (11X) | 220 Ω - 1W | E10 |
| Jumper Kabel (14X) | F-F - 20cm | E11 |
| Jumper Kabel (14X) | F-F - 10CM | E12 |
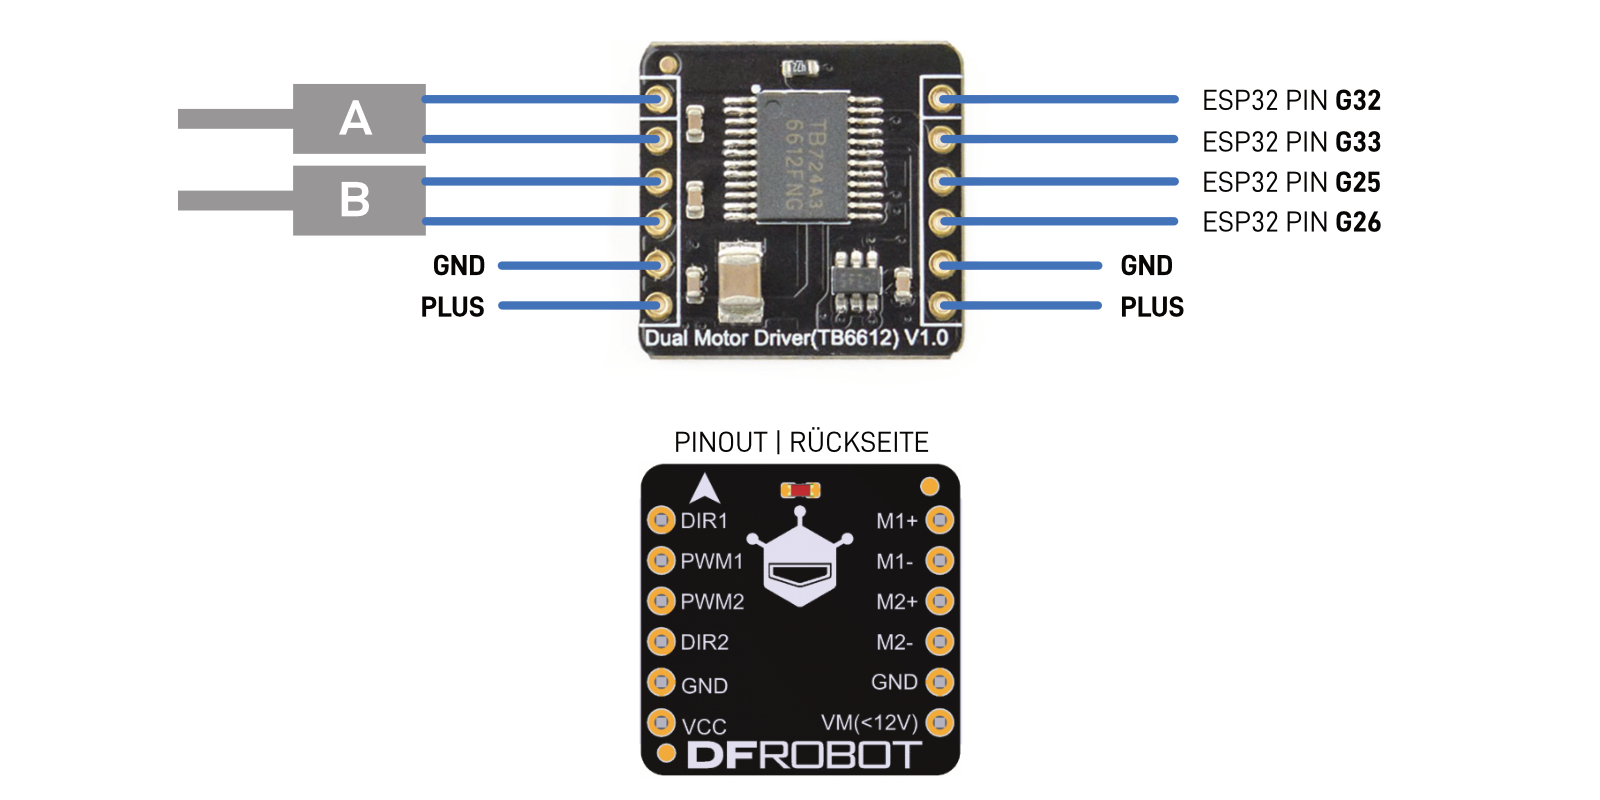
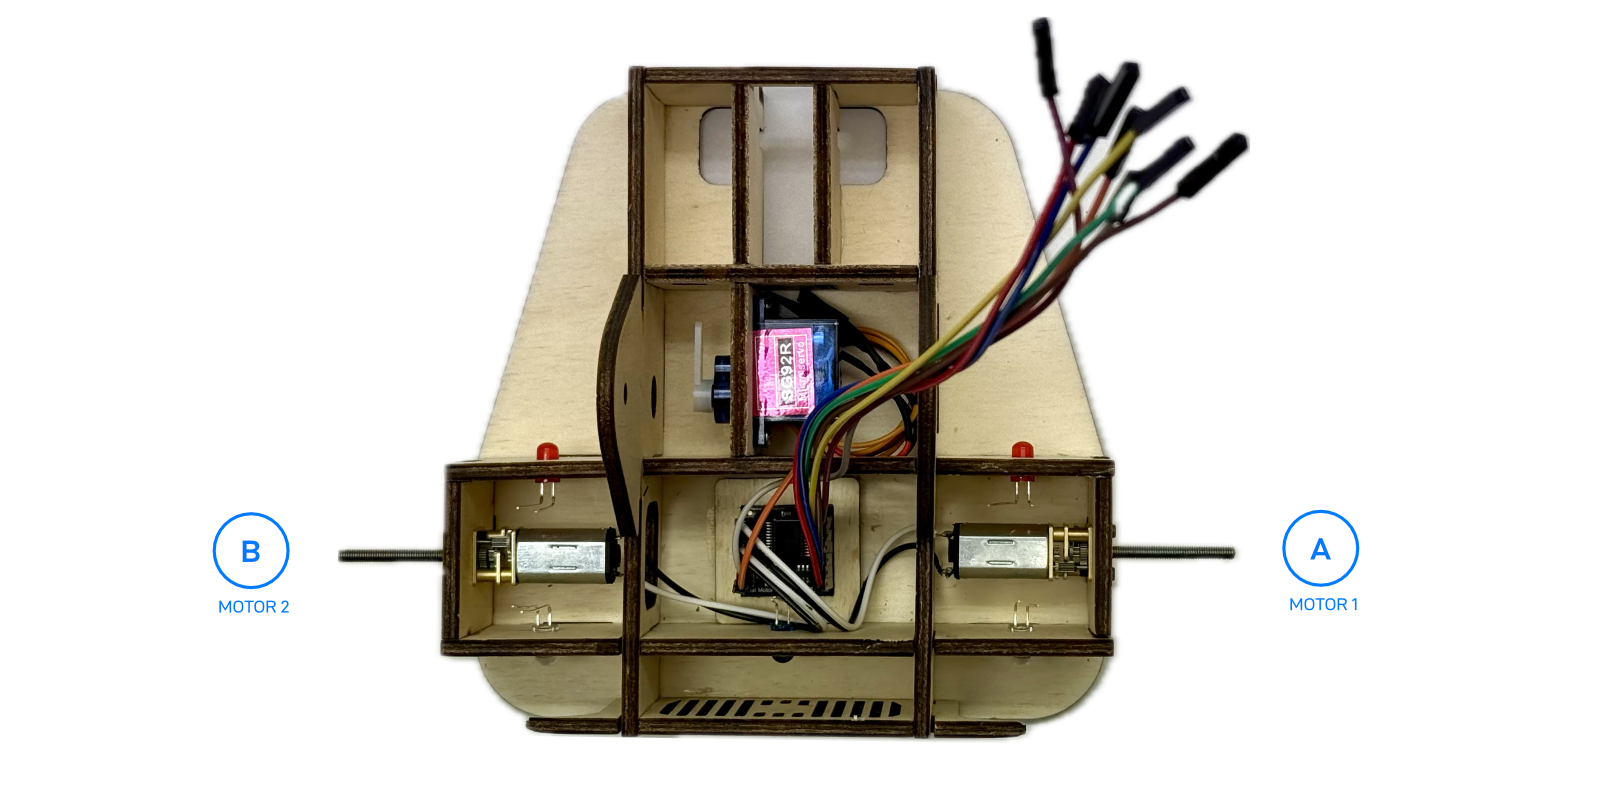
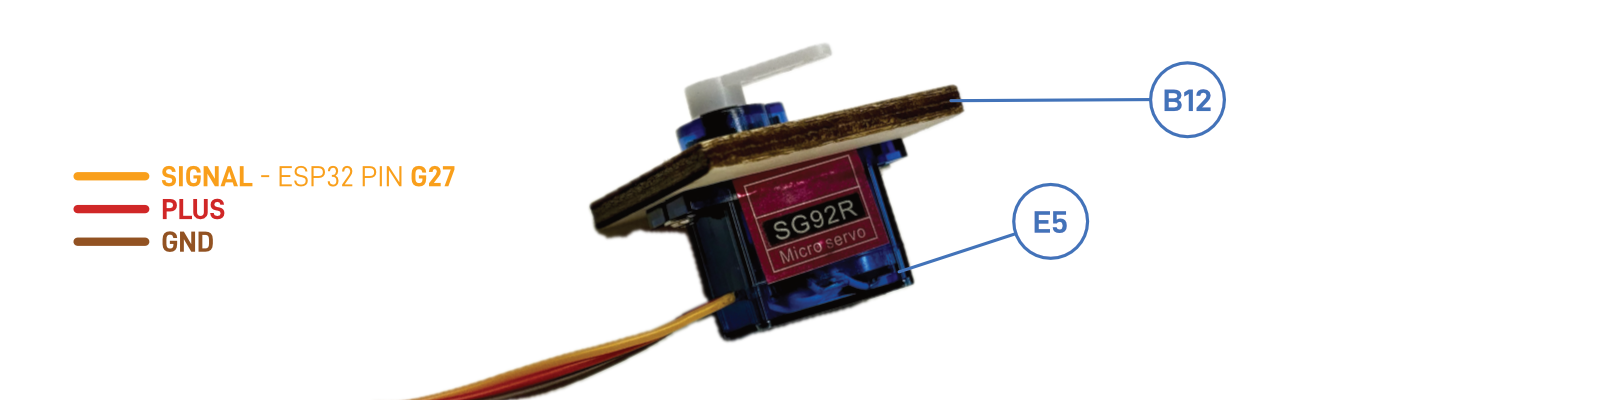
Schritt 1:Motortreiber verdrahtenNutze das Holzteil (A13) um den Motortreiber (E3) im Fahrgestell fest zu kleben. Halbiere zwei Jumper Kabel (E11) und löte sie an die Motoren bevor du sie mit je zwei (M1.6x6mm) und Unterlagsscheiben fest schraubst. Schliesse nun alle Kabel am Motortreiber an und führe alle Richtung Kopf.Schritt 2:Micro Servo montierenSchneide den Stecker am Ende ab und löte je ein Jumper Kabel Stecker an die Litzen.
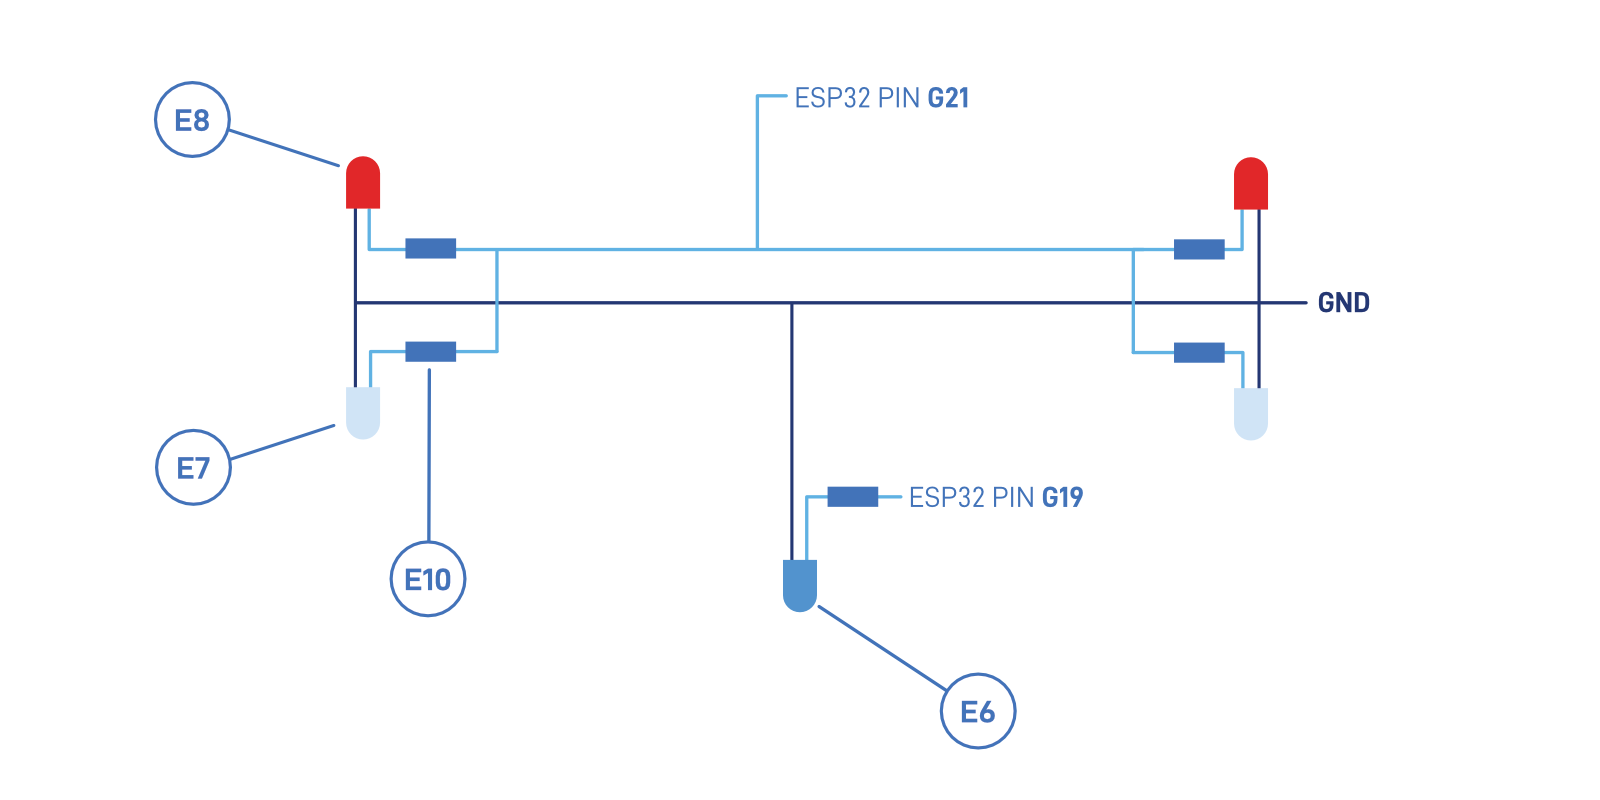
Verschraube den Servo Motor (E5) mit dem Holzteil (B12) und verklebe es im Fahrgestell wie oben gezeigt. Führe die Kabel mit den Motor Driver Kabel Richtung Kopf.Schritt 3:Fahrgestell LED lötenSetze zwei weisse LED (E7) als Frontlichter und zwei rote LED (E8) als Rücklichter ein. Die blaue LED (E6) dient als Statusanzeige und wird hinter dem Motorkühler fixiert.
Löte nun bei jeder LED einen Widerstand (E10) an den längeren Draht.
Verbinden alle kürzeren Drähte und führe ein Jumper Kabel Richtung Kopf (GND).
Löte an die blaue LED (E6) nach dem Widerstand ein Jumper Kabel (ESP32 PIN G3).
Verbinde alle anderen Widerstände und führe ein weiteres Kabel Richtung Kopf (ESP32 PIN G21).
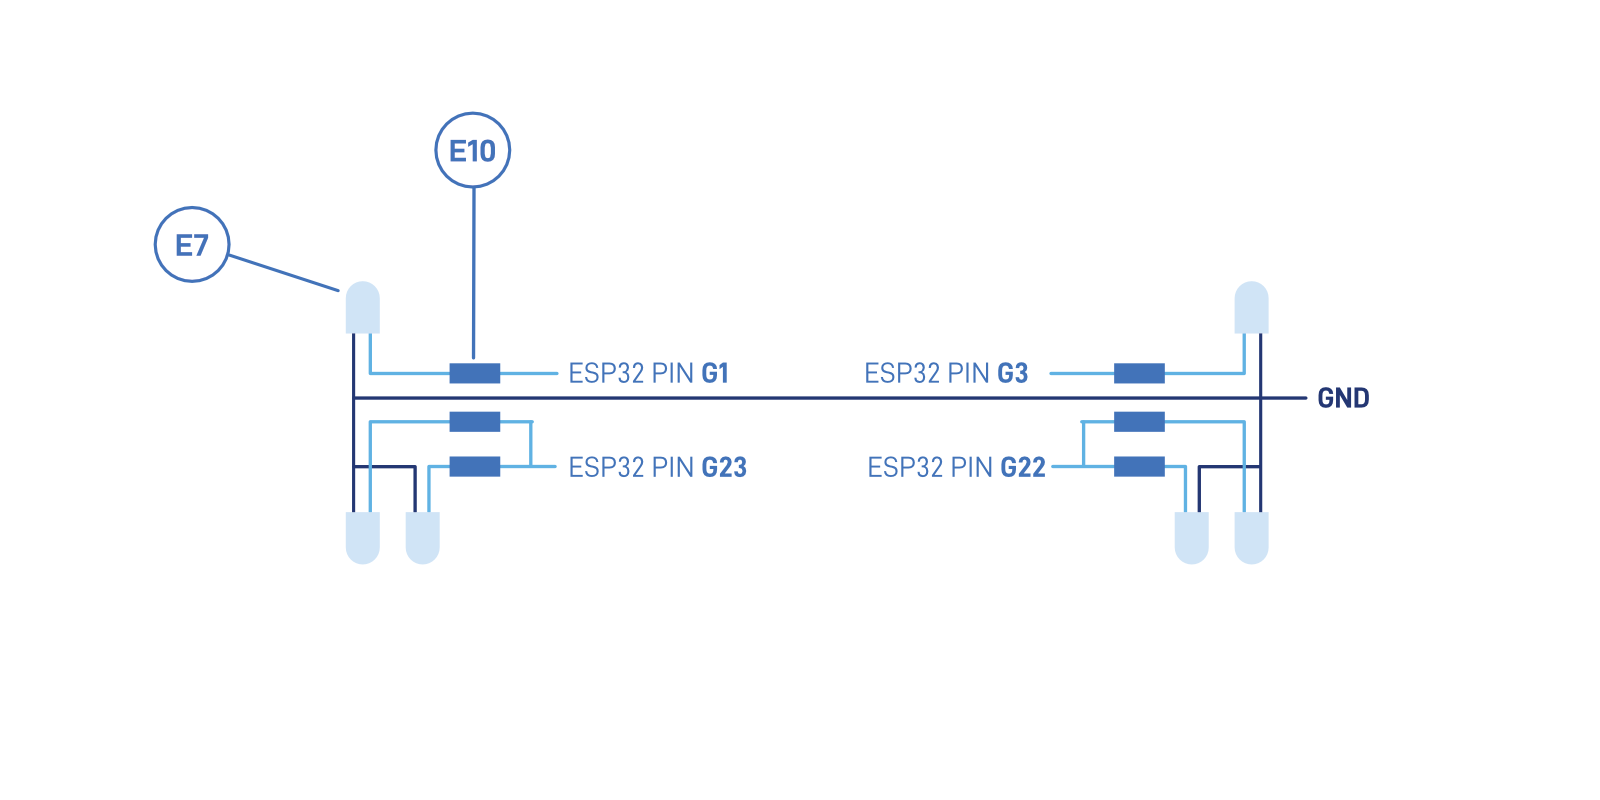
Schritt 4:Kopf LED lötenSetze vier weisse LED (E7) als Frontlichter und zwei weitere weisse LED als Rücklichter ein.
Löte nun bei jeder LED einen Widerstand (E10) an den längeren Draht.
Verbinden alle kürzeren Drähte und führe ein Jumper Kabel Richtung ESP32 (GND).
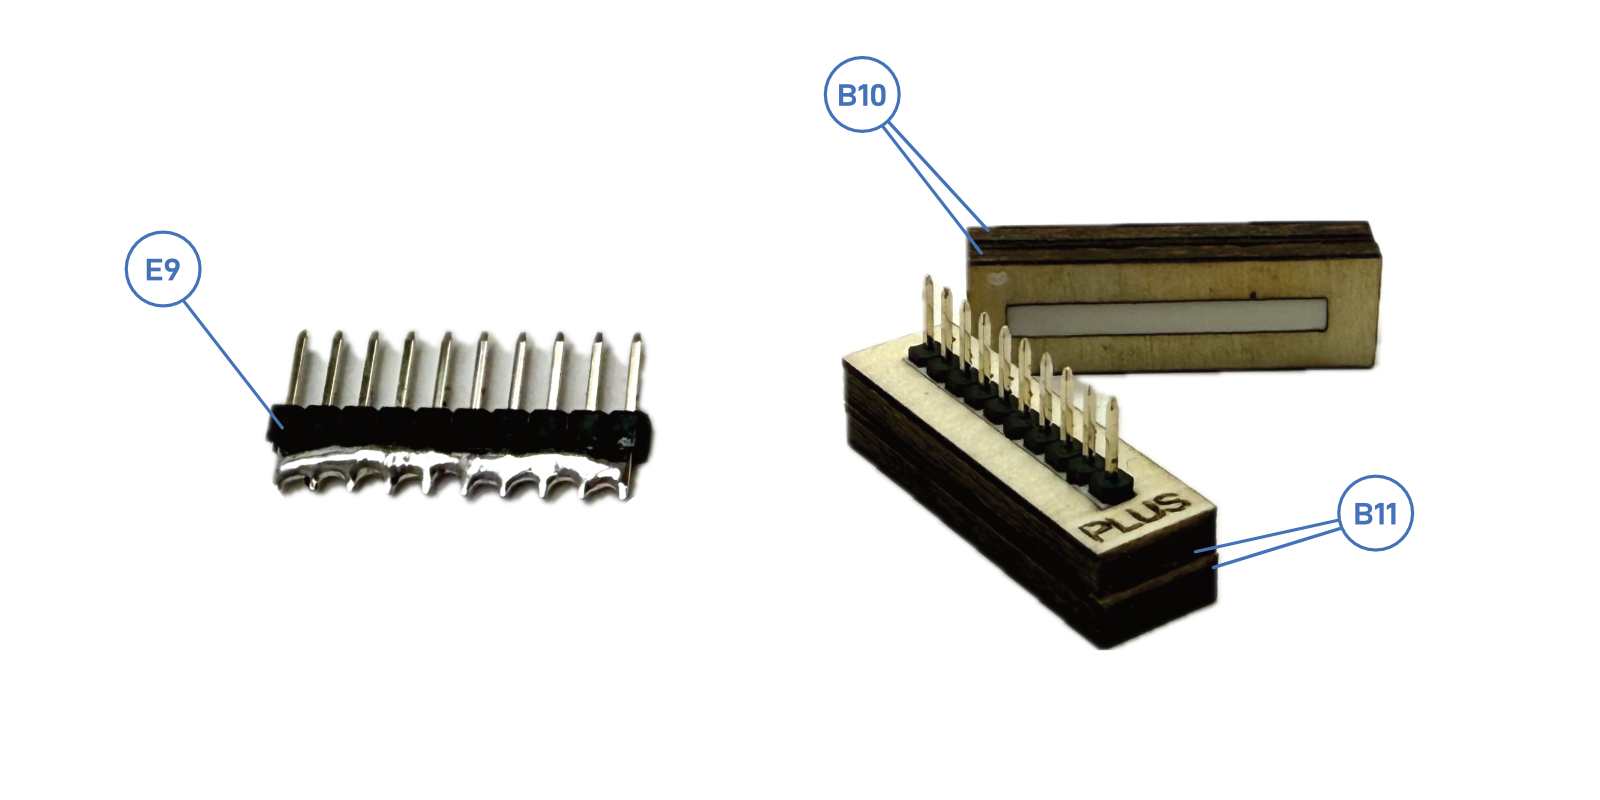
Verbinde die Widerstände pro Augenpaar und führe je ein weiteres Kabel Richtung ESP32. Die verbleibenden zwei Widerstände erhalten ebenfalls je ein Kabel, welches zum ESP32 geführt wird.Schritt 5:Klemmleisten Verlöte zwei 10er Stiftleisten (E9) wie unten gezeigt, bevor du sie in die Holzteile (B10) für GND und (B11) für PLUS einklebst.Schritt 6:Ultraschall Sensor montierenBiege mit einer Zange die Anschluss Pins gerade, bevor du den Sensor einklebst und bringe vier kurze Kabel an.Schritt 7:ESP32 montierenKlebe das Holzteil (B9) in den Kopf von ROBO LINO und fixiere das ESP32 Board (E1) mit einem doppelseitigen Klebeband darauf.Schritt 8:Kopf und Fahrgestell verbindenFügen nun endlich den Kopf mit dem Fahrgestell zusammen. Führe alle Kabel durch das Loch im Kopf und verbinde aber beweglich die Halsteile mit einer (M4x12) und (M4x16) Schraube und je einer M4 Stoppmutter.
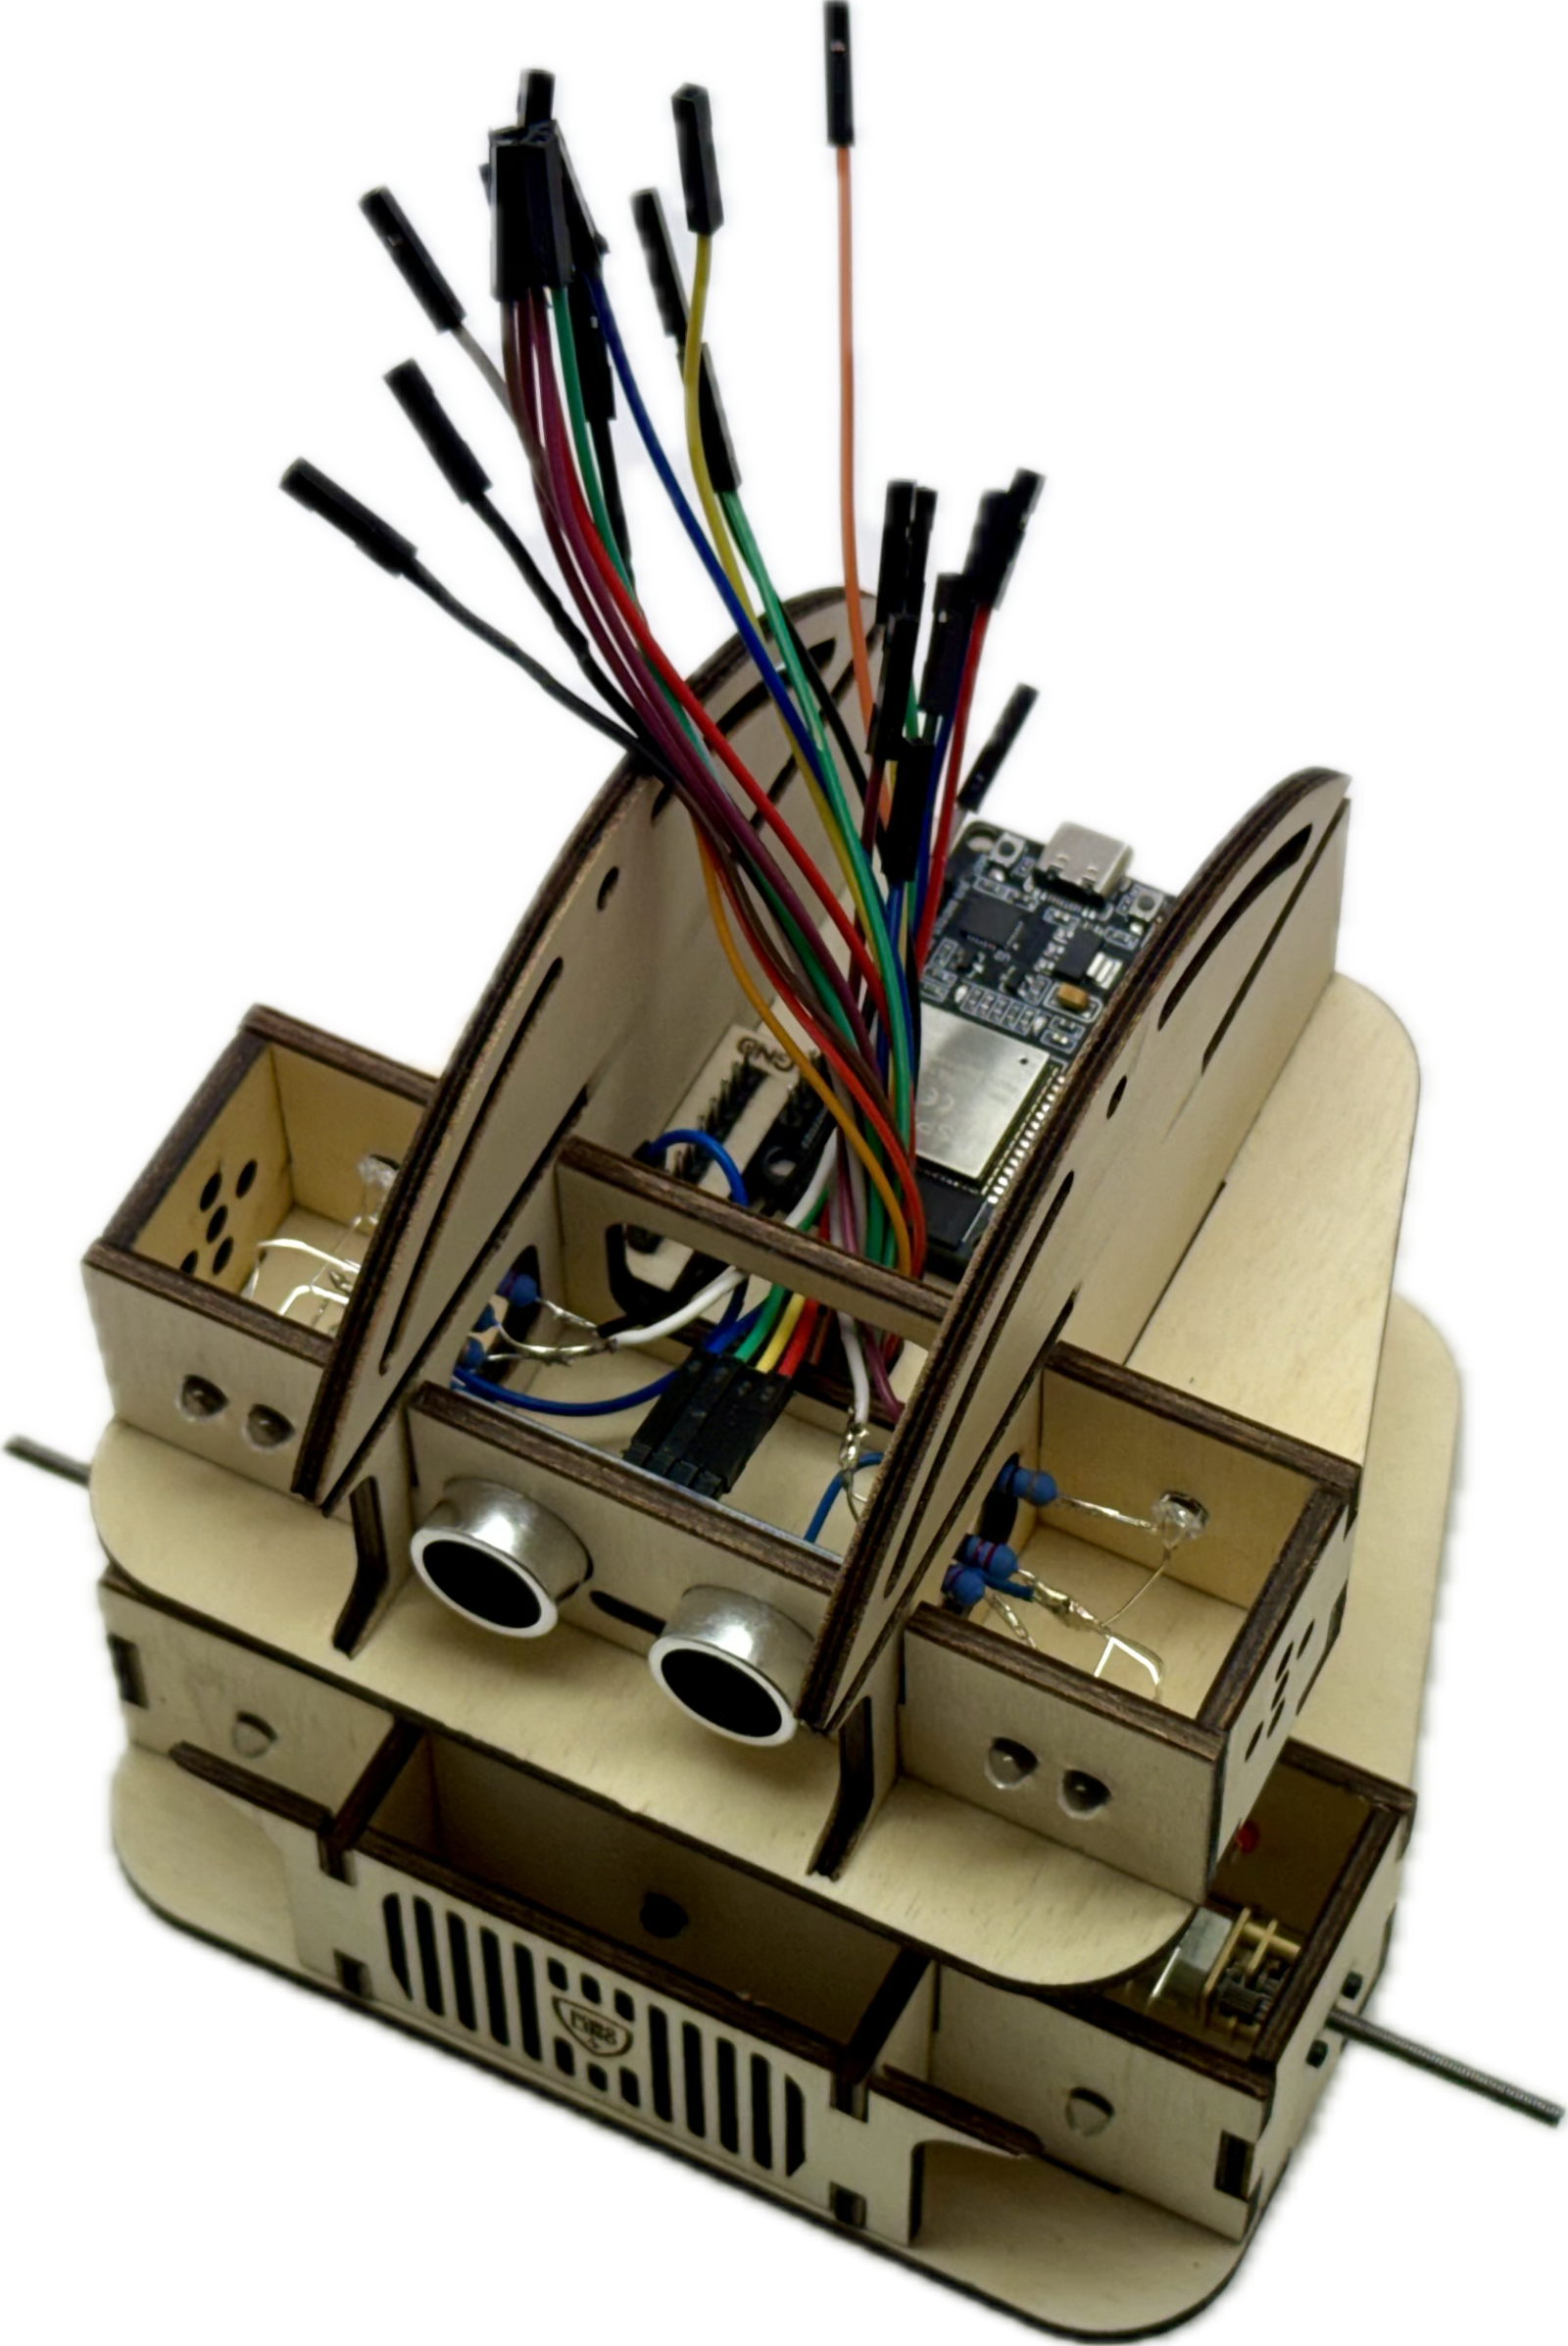
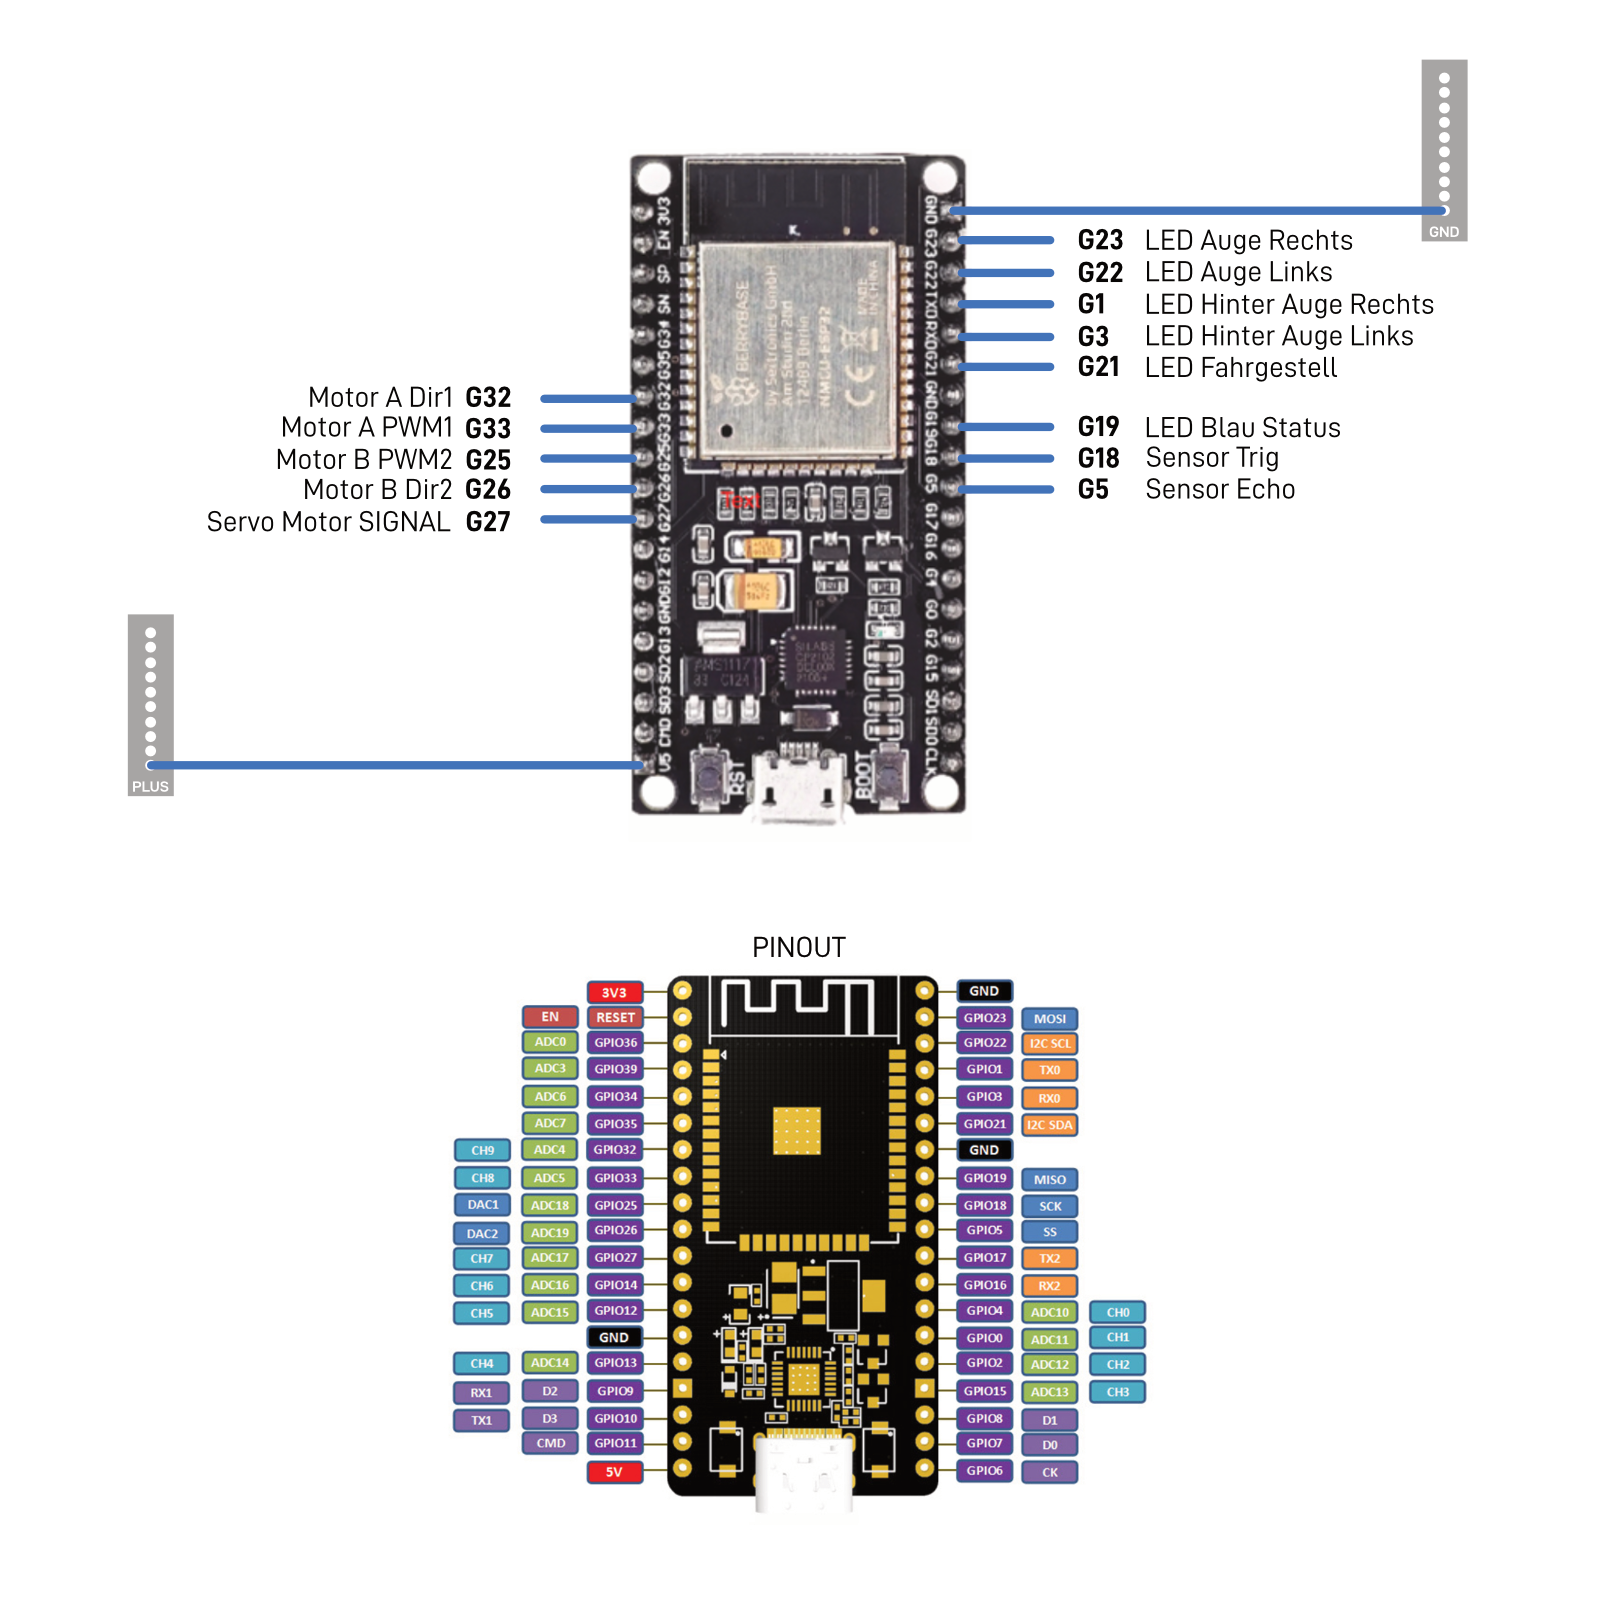
Der Draht vom Server Motor wird erst nach der Installation der Software verbunden.Schritt 9:ESP32 verdrahtenKämme zunächst die Kabel und sortiere sie zuerst bevor du sie einsteckst. Bedenke dabei, dass du später noch den Deckel darauf schieben musst. |
;)
;)
;)
;)
;)